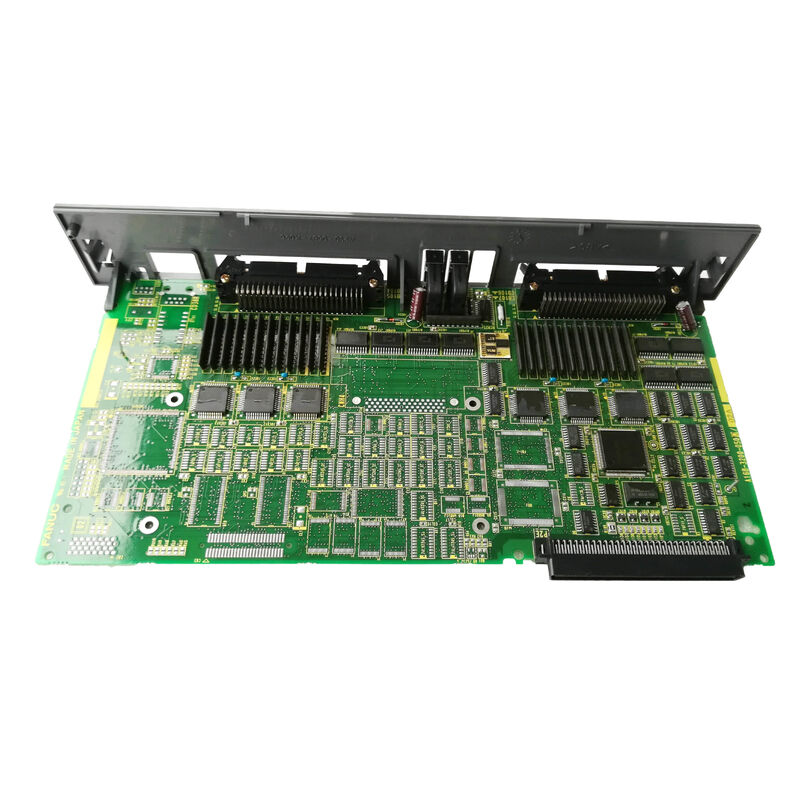
A16B-3200-0071∙ FANUC Robot CPU PCB aritmético de alta velocidade Dedicado co-processador matemático / cinemática / planejamento de trajetória / controlador de robô
CPU aritmética Um processador matemático dedicado
A A16B-3200-0071 não é uma placa de CPU de uso geral, mas sim um co-processador aritmético especializado, uma placa dedicada inteiramente aos cálculos mais computacionais no controle de robôs.
O movimento do robô industrial requer computação matemática contínua em tempo real:
Cinemática para a frente e para a frente:Em cada ciclo de atualização do servo, o controlador deve resolver as equações cinemáticas que relacionam ângulos das articulações com a posição do efetor final do robô no espaço 3D.Isto envolve a solução de um conjunto de seis acoplados equações não-lineares computacionalmente caro mesmo no hardware moderno, e criticamente sensível ao tempo na taxa de atualização do servo.
Interpolação da trajetória:Movimento suave de um ponto para outro requer calcular a posição contínua, velocidade e valores de aceleração para todas as seis juntas simultaneamente,do caminho programado através de cada etapa de interpolação.
Transformações de coordenadas:Conversão entre coordenadas mundiais (X/Y/Z cartesiano), coordenadas de ferramentas e coordenadas conjuntas e vice-versa em cada ciclo de atualização.Translações e rotações no espaço 3D exigem matemática de matriz intensiva.
Cálculos de prevenção de colisões:Aplicações robóticas mais avançadas computação verificações de autorização contra zonas de exclusão 3D definidas em tempo real.
O A16B-3200-0071 fornece recursos de silício dedicados para esta carga de trabalho matemática ¢ liberando a placa principal da CPU da carga de computação para que possa gerenciar a comunicação, a lógica do programa,e coordenação do sistema sem a carga aritmética retardando a sua resposta.
Informações essenciais sobre o produto
| Parâmetro |
Valor |
| Tipo |
PCB de CPU aritmética de alta velocidade |
| Aplicação |
Controlador robótico FANUC |
| Peso |
0.69kg (1.51 lbs) |
| Categoria |
Controle do robô |
| Série |
A16B-3200 |
Por que um tabuleiro de aritmética separado?
Uma questão natural: por que separar o processamento aritmético numa placa dedicada em vez de integrar tudo numa CPU principal mais poderosa?
Contexto histórico:The A16B-3200-0071 was designed in an era when dedicated floating-point and DSP co-processors provided significantly higher arithmetic throughput than general-purpose CPUs — particularly for the trigonometric and matrix operations central to roboticsUsar um quadro aritmético dedicado era o melhor método de engenharia da época.
Confiabilidade e operacionalidade:Separating the arithmetic function onto a dedicated board means that an arithmetic processor failure is resolved by replacing one specific board — without affecting the main CPU board or the rest of the controller electronics.
Computação paralela:A placa aritmética e a CPU principal podem trabalhar em paralelo ∙ a placa aritmética computa o próximo segmento de trajetória enquanto a CPU principal lida com a pesquisa de I/O, carregamento de programas,e comunicação do operador.
Cenários de aplicação
Falha aritmética do controlador do robô:Um controlador de robô FANUC desenvolve erros na execução da trajetória de desvio do caminho de movimento, erros de cálculo cinemático ou alarmes específicos do robô apontando para a camada de processamento.O quadro aritmético A16B-3200-0071 é identificado como a falhaA substituição restaura o cálculo cinemático e da trajetória corretos.
Modernização do controlador:Um controlador robótico FANUC mais antigo é devolvido ao serviço após o armazenamento.O A16B-3200-0071 é substituído como parte de uma renovação eletrónica sistemática para garantir que todas as placas de processamento críticas estejam em boas condições conhecidas..
Perguntas frequentes
P1: Que tipo de controlador de robô usa o A16B-3200-0071?
A gama A16B-3200-007x está associada a controladores de robôs FANUC provavelmente o LR Mate e famílias de controladores de robôs compactos relacionadas, com base na adjacência do A16B-3200-0070 (CPU principal LR Mate 100).Confirmar o modelo do controlador robótico aplicável a partir da documentação do controlador.
P2: Qual é a diferença entre A16B-3200-0071 (aritmética) e A16B-3200-0070 (CPU principal)?
A16B-3200-0070 é a placa principal da CPU ‡ que lida com a execução de programas, comunicação, gerenciamento de E/S e coordenação geral do sistema.O A16B-3200-0071 é o co-processador aritmético dedicado a cálculos cinemáticos e de trajetóriaAmbas as placas trabalham juntas no mesmo controlador; nenhuma delas, por si só, fornece um controlo completo do robô.
P3: A substituição do A16B-3200-0071 requer alterações no programa do robô?
Não. Os programas do robô e os parâmetros do sistema residem em módulos SRAM ou FROM ‡ separados do PCB aritmético. A substituição do A16B-3200-0071 não afeta os dados de programa ou parâmetros armazenados.Após a instalação do substituto, o controlador reinicializa e a placa aritmética retoma a sua função de cálculo utilizando a configuração do sistema existente.
Q4: Que alarmes indicam que o A16B-3200-0071 pode ter falhado?
Alarmes relacionados com erros de cálculo do movimento do robô ̇ alarmes de desvio de trajetória, códigos de erro cinemático, falhas de cálculo da posição ou alarmes de servo não atribuíveis a causas externas (motor,codificadorOs alarmes específicos da camada de processamento aritmético estão documentados no manual de manutenção do controlador de robô FANUC aplicável.

 Por favor verifique seu email!